En el laboratorio, el Dr. Li fruncía el ceño. Necesitaba purificar ingredientes activos de alta pureza a partir de un extracto vegetal complejo, lo que requería cromatografía preparativa. Pero lo que vio estaba obstaculizando su eficiencia: la inyección manual consumía mucho tiempo y su precisión era difícil de garantizar; el Fraction collector adyacente necesitaba que alguien observara los picos cromatográficos y cambiara manualmente los tubos de ensayo; un momento de distracción y el componente objetivo podría escaparse a la botella de desechos. La contaminación cruzada, el error humano, las largas jornadas de trabajo... estos son puntos débiles de larga data en la industria. “¡Si tan solo existiera un instrumento que pudiera inyectar muestras automáticamente e identificar de manera inteligente y recolectar fracciones con precisión!” Dr. El comentario de Li se hizo eco de los pensamientos de innumerables investigadores y profesionales de la industria.
Este punto débil fue exactamente el foco del equipo de I+D de Elite Technology. Habiendo trabajado en el campo de la cromatografía durante muchos años, sabían muy bien que en los flujos de trabajo de cromatografía preparativa convencional, el muestreador automático y el Fraction collector suelen ser dos instrumentos separados. Aunque cada uno tiene funciones maduras, trabajar de forma independiente conduce a un flujo de trabajo fragmentado e impide una operación verdaderamente automatizada de “muestra en separación y destino fuera”. La baja eficiencia, la dependencia de la asistencia manual y los métodos inflexibles limitan el rendimiento de la purificación.
El nacimiento de un diseño integrado
Ante estos desafíos, el equipo de I+D de Elite decidió romper moldes: desarrollar un instrumento que integra el muestreador automático y las funciones Fraction collector en una sola unidad, con el objetivo de lograr “alta eficiencia, precisión, conveniencia y confiabilidad”. El concepto de diseño era claro: 1+1 > 2. Pero de ninguna manera se trataba de un simple ensamblaje físico. El equipo concibió por primera vez el “cerebro” y el “cuerpo”:
Cerebro inteligente (sistema de control de software)
Desarrolle un software de estación de trabajo host unificado que pueda configurar y administrar simultáneamente programas de inyección complejos (volumen de muestra, posición, secuencia) y estrategias de recolección de fracciones (activación basada en el tiempo, umbral de señal, pendiente máxima, etc.), eliminando la tediosa necesidad de operar dos instrumentos separados.
Cuerpo Robusto (Estructura Mecánica de Precisión)
La clave era cómo crear un único “brazo robótico” que pudiera agarrar con precisión (inyección) y colocar con flexibilidad (recolección). La solución: utilizar de forma innovadora servomotores de alta velocidad para accionar de forma independiente los ejes X, Y y Z. Imagine un brazo robótico que pueda moverse con rapidez y precisión a cualquier punto dentro de un área de bandeja definida, con la aguja de inyección y la válvula de recolección integradas en su punta.
Los detalles lo hacen confiable
La etapa central del instrumento es la placa base de la bandeja. Aquí, el equipo de I+D incorporó múltiples diseños bien pensados.
Sistema inteligente de prevención de fugas
Se diseña una red precisa de canales que guían líquidos alrededor del perímetro y en la parte inferior de la bandeja. En caso de fuga, el líquido se conduce rápidamente al canal de drenaje más bajo y se descarga a través de un puerto de desechos. Fundamentalmente, se incorpora un sensor de fugas en este canal de drenaje; Una vez que se detecta líquido, se envía una alarma inmediata a la estación de trabajo, lo que permite una intervención oportuna.
Posicionamiento preciso
La base está equipada con pasadores de posicionamiento de bandejas resistentes, lo que garantiza que las bandejas de varios tamaños permanezcan firmemente en su lugar. Más inteligentemente, se proporcionan cuatro puntos de calibración de coordenadas. Calibrar solo estos cuatro puntos garantiza la precisión absoluta de la posición de cada pocillo en cualquier bandeja posterior; esto es esencial para una inyección y recolección precisas.
Espacio abierto y flexible
El instrumento tiene un diseño abierto y puede acomodar hasta seis bandejas de muestras de diferentes tamaños. Desde placas de microtitulación de 96 pocillos (0,5 ml) hasta frascos de muestra grandes de 1 litro (diseño de placa doble de 96 pocillos), cubre formatos que incluyen 96, 75, 70, 30 y 3 pocillos, satisfaciendo necesidades desde la exploración a microescala hasta la purificación a escala preparativa.
Algoritmos de Posición y Decisión
Para que el brazo robótico funcione con precisión y recopile de numerosos pozos en múltiples bandejas, un algoritmo de coordenadas es el alma. El equipo desarrolló un algoritmo de sistema de coordenadas bidimensional. Se establece un sistema de coordenadas global basado en la base del instrumento y la posición inicial del brazo robótico. Luego se crea un sistema de coordenadas local para cada bandeja colocada. Para el cálculo, las coordenadas de un pozo objetivo en su sistema de coordenadas local se convierten y se agregan al sistema de coordenadas global, lo que produce las coordenadas absolutas relativas a la posición inicial del brazo robótico. Este algoritmo garantiza que, independientemente de cómo se combinen las bandejas o dónde se coloquen, el brazo robótico siempre pueda localizar la posición objetivo con precisión.
Colección inteligente de fracciones
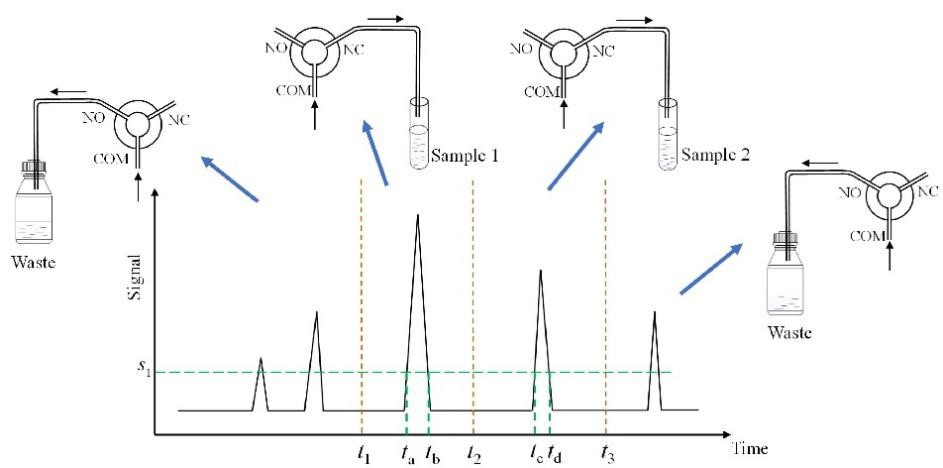
El instrumento admite múltiples modos de activación; El principio de recopilación se ilustra en la siguiente figura.
Activación de tiempo : Recoger dentro de una ventana de tiempo preestablecida.
Activación de umbral : Comience a recolectar cuando la intensidad de la señal del detector exceda un valor establecido.
Tiempo combinado + Umbral (más preciso) : Por ejemplo, configure para recolectar la "Muestra 1" dentro de la ventana de tiempo t1-t2, pero solo inicie la válvula de recolección (conecte el puerto NC) si la intensidad de la señal también alcanza el umbral s durante ese período; de lo contrario, el eluyente se trata como residuo (NINGúN puerto abierto). Esto previene eficazmente la recolección de fracciones no objetivo o de baja concentración, mejorando la pureza y la recuperación del compuesto objetivo.
Rendimiento del instrumento: excelente
Precisión de inyección
En diferentes volúmenes, el error se controla dentro de ±1%, lo que demuestra una excelente repetibilidad, lo que sienta las bases para una separación confiable.
|
Establecer volumen de inyección (mL)
|
Volumen de inyección real (ml)
|
Error (%)
|
|
1
|
1.0009
|
+0.56
|
|
2
|
2.0066
|
+0.33
|
|
10
|
9.9363
|
-0.64
|
|
*Probado según la norma nacional GB/T 38125‑2019 por método gravimétrico (agua); Todos los errores son < ±1 %, cumpliendo los requisitos.*
|
Eficiencia de separación y purificación
Como muestras de prueba se eligieron esteviósido y rebaudiósido A, componentes de alto valor de los glucósidos de esteviol. El instrumento inyectó automáticamente 10 ml de muestra y utilizó el método "tiempo + umbral" para recolectar con precisión las fracciones objetivo. Como se muestra en la siguiente tabla, todas las purezas estuvieron por encima del 93 %, superando el método de resina convencional de tres pasos informado en la literatura (~92,9 %). Esto demuestra la excelente capacidad del instrumento para una separación rápida, una producción estable y una recolección precisa, lo que mejora significativamente la pureza y la eficiencia del producto.